blog
•
2026年9月19日
•
82 次阅读
把穿越机飞控塞进飞碟机:一次有点抽象的混搭
无人机
硬件
px4
穿越机
diy
# 把穿越机飞控塞进飞碟机
## 起因:飞控被拆走了
飞碟机其实没坏。
电机、电调、分电板全都在机上,唯独飞控被人拿走了。正常思路是再配一块 PX4 装回去,但手头正好有一堆闲置的穿越机飞控——那就试试能不能凑成一台。
## 思路:飞控只是个信号源
飞控的本质没那么神秘:它读传感器、给电调发信号。所以换飞控要解决的只有三件事——**信号怎么走、地怎么共、电从哪来**。
结论先放这儿:能成。前提是独立电调得支持**双向 DShot**(选之前专门查过这一条,这也是整件事里最省事的方案)。
## 接线(对着拓扑图看)
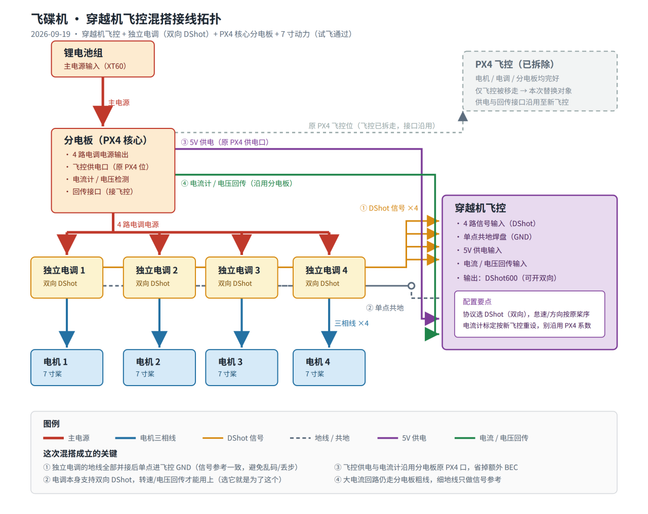
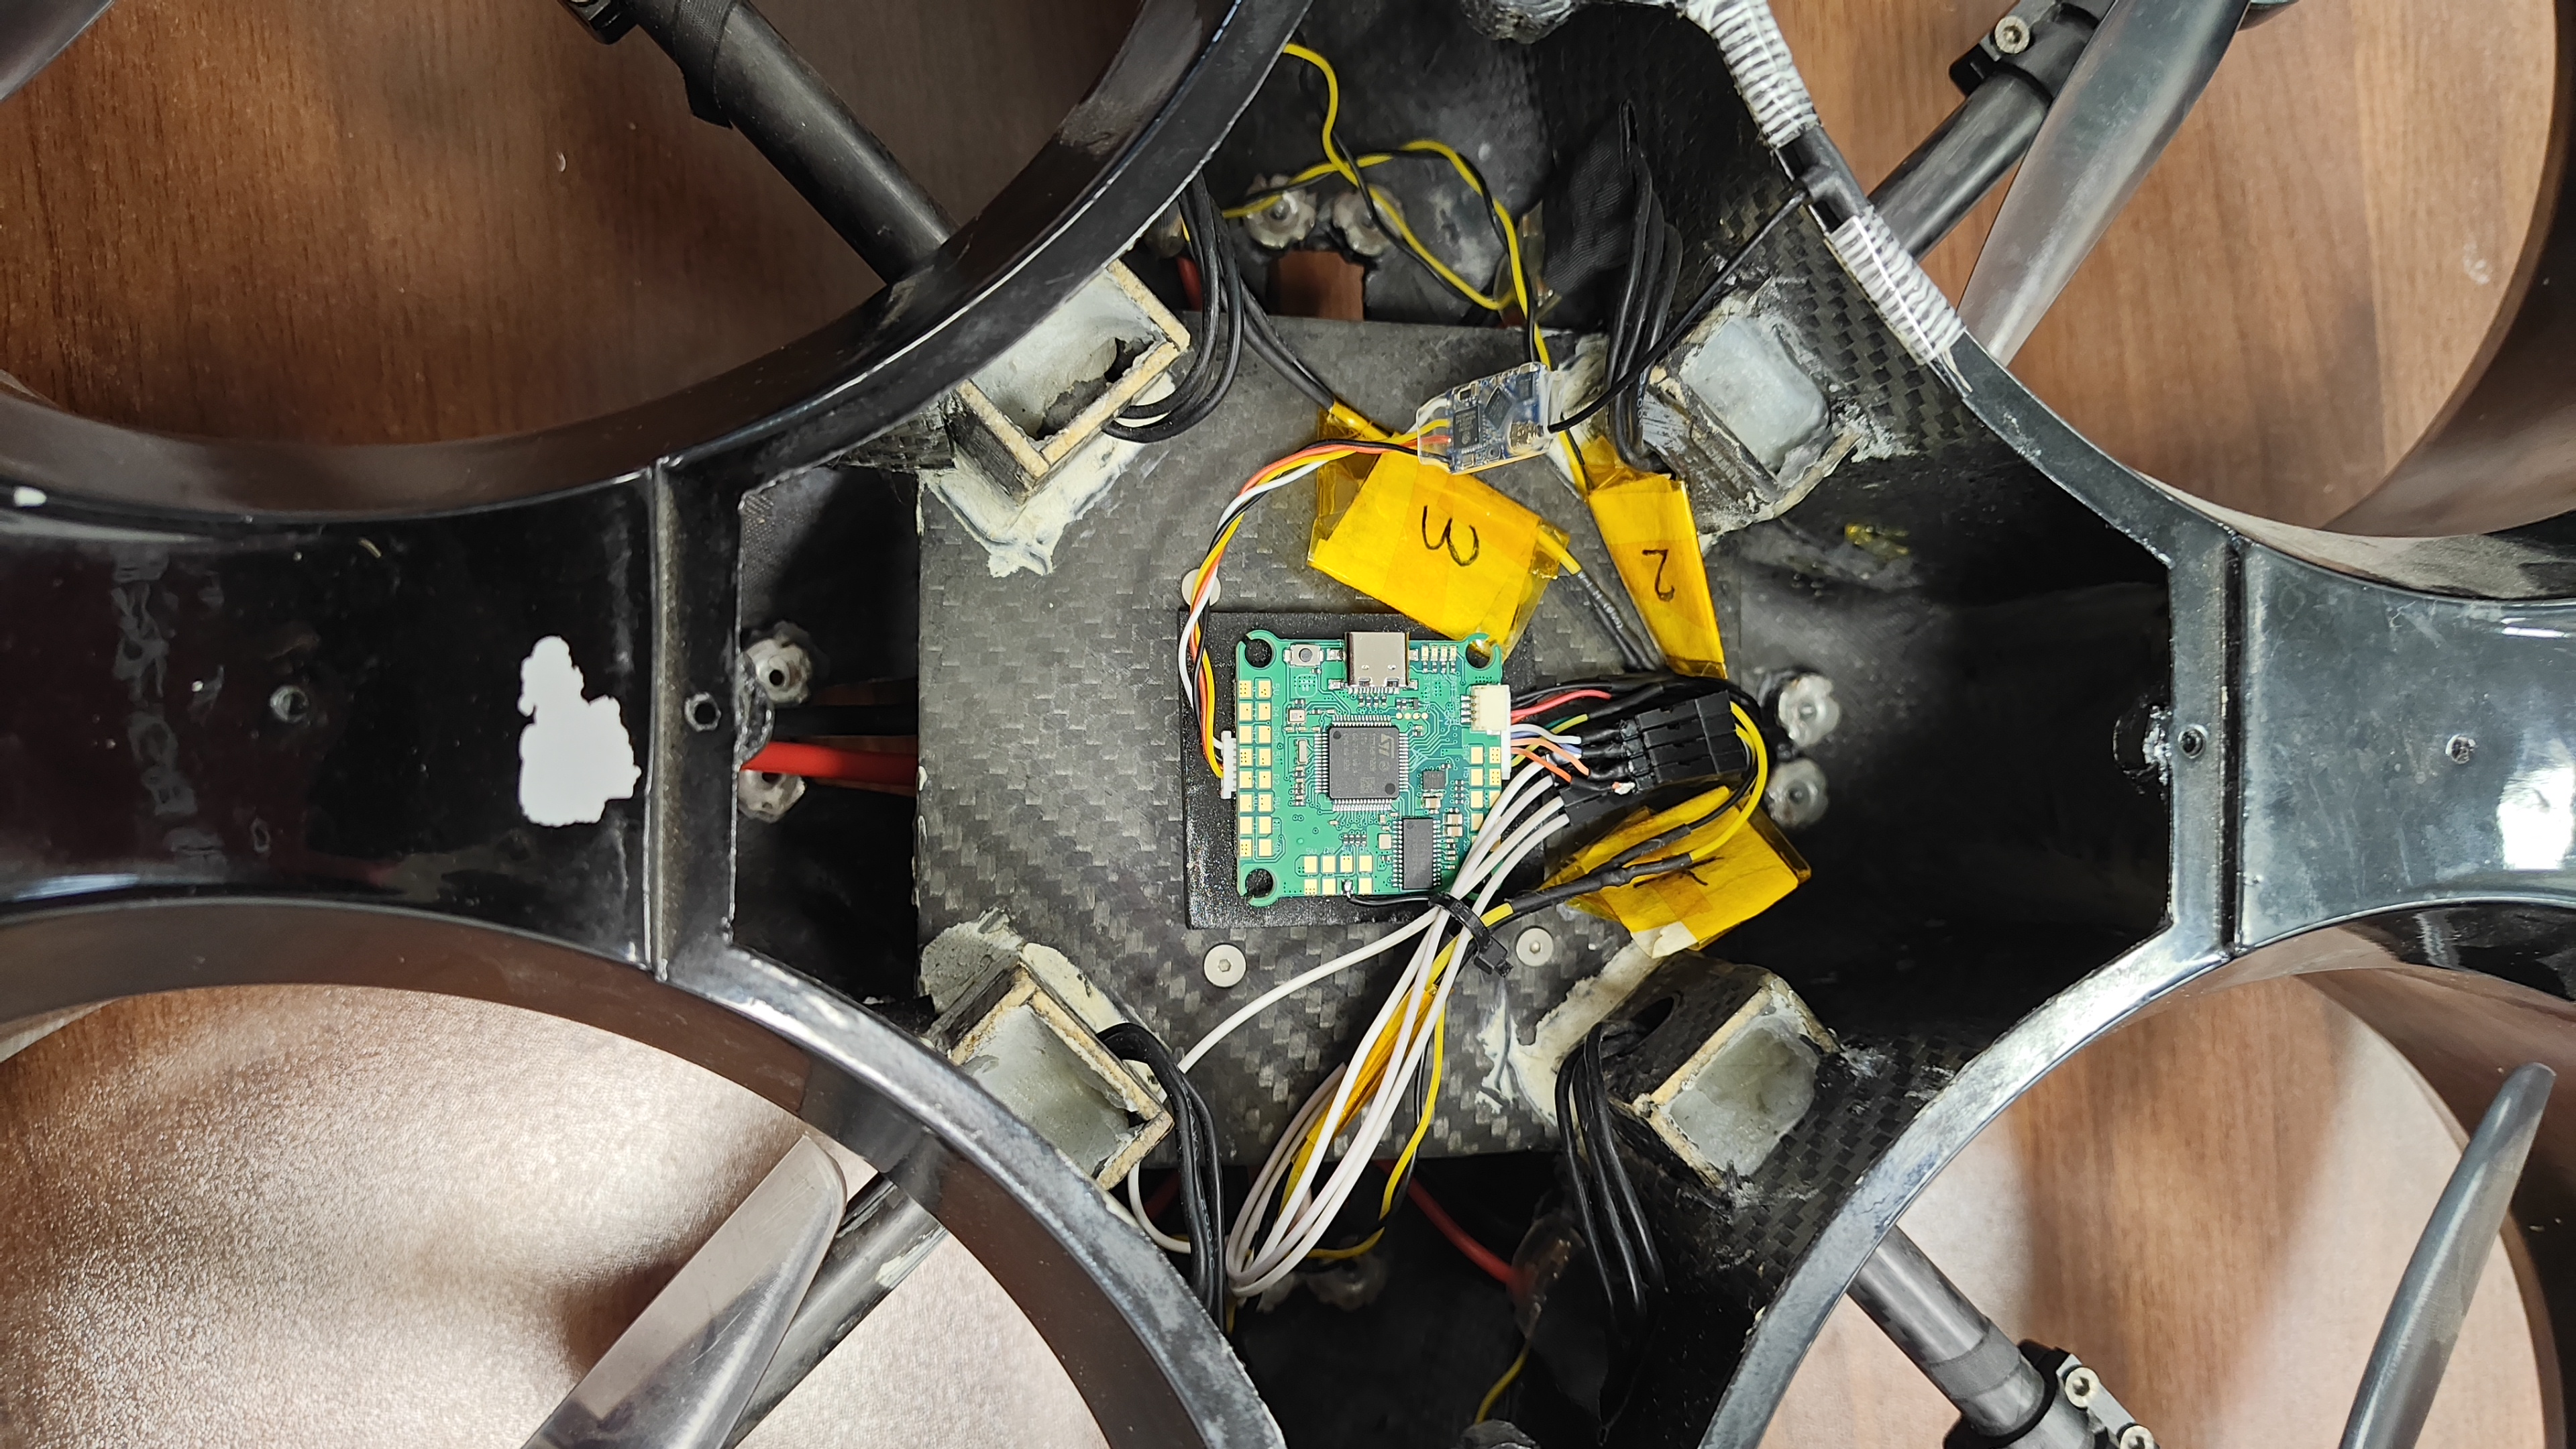
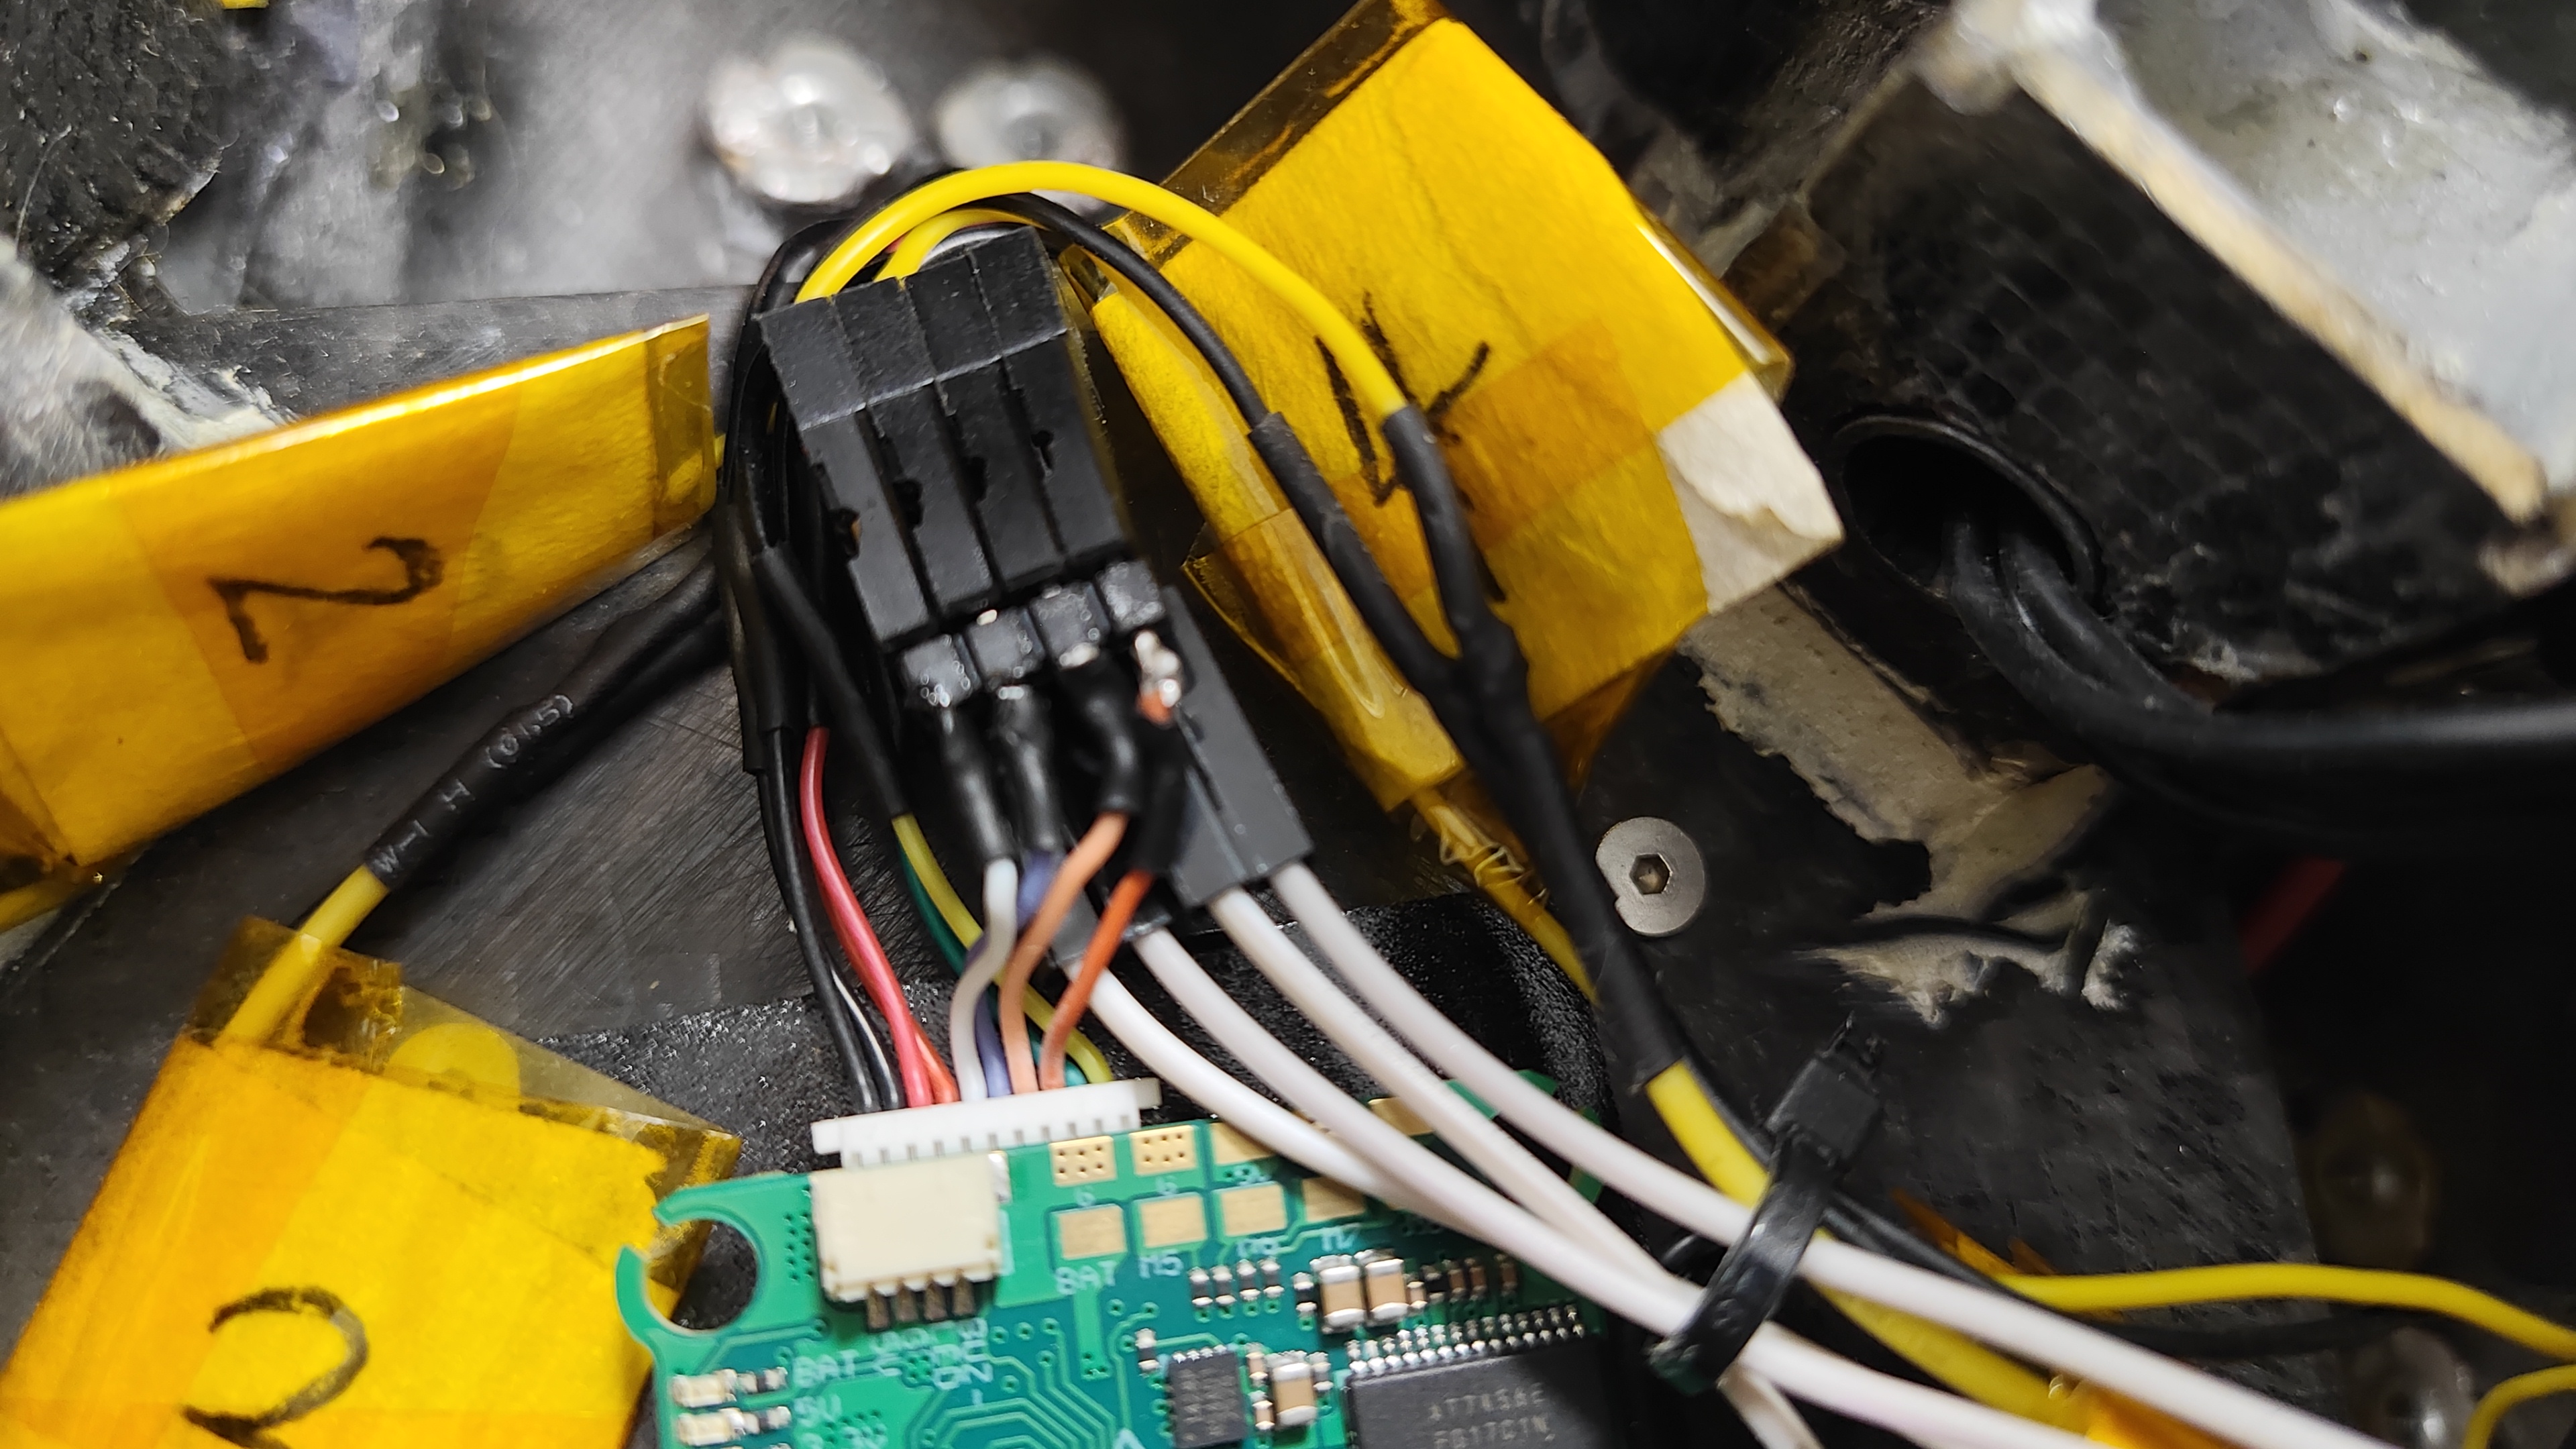
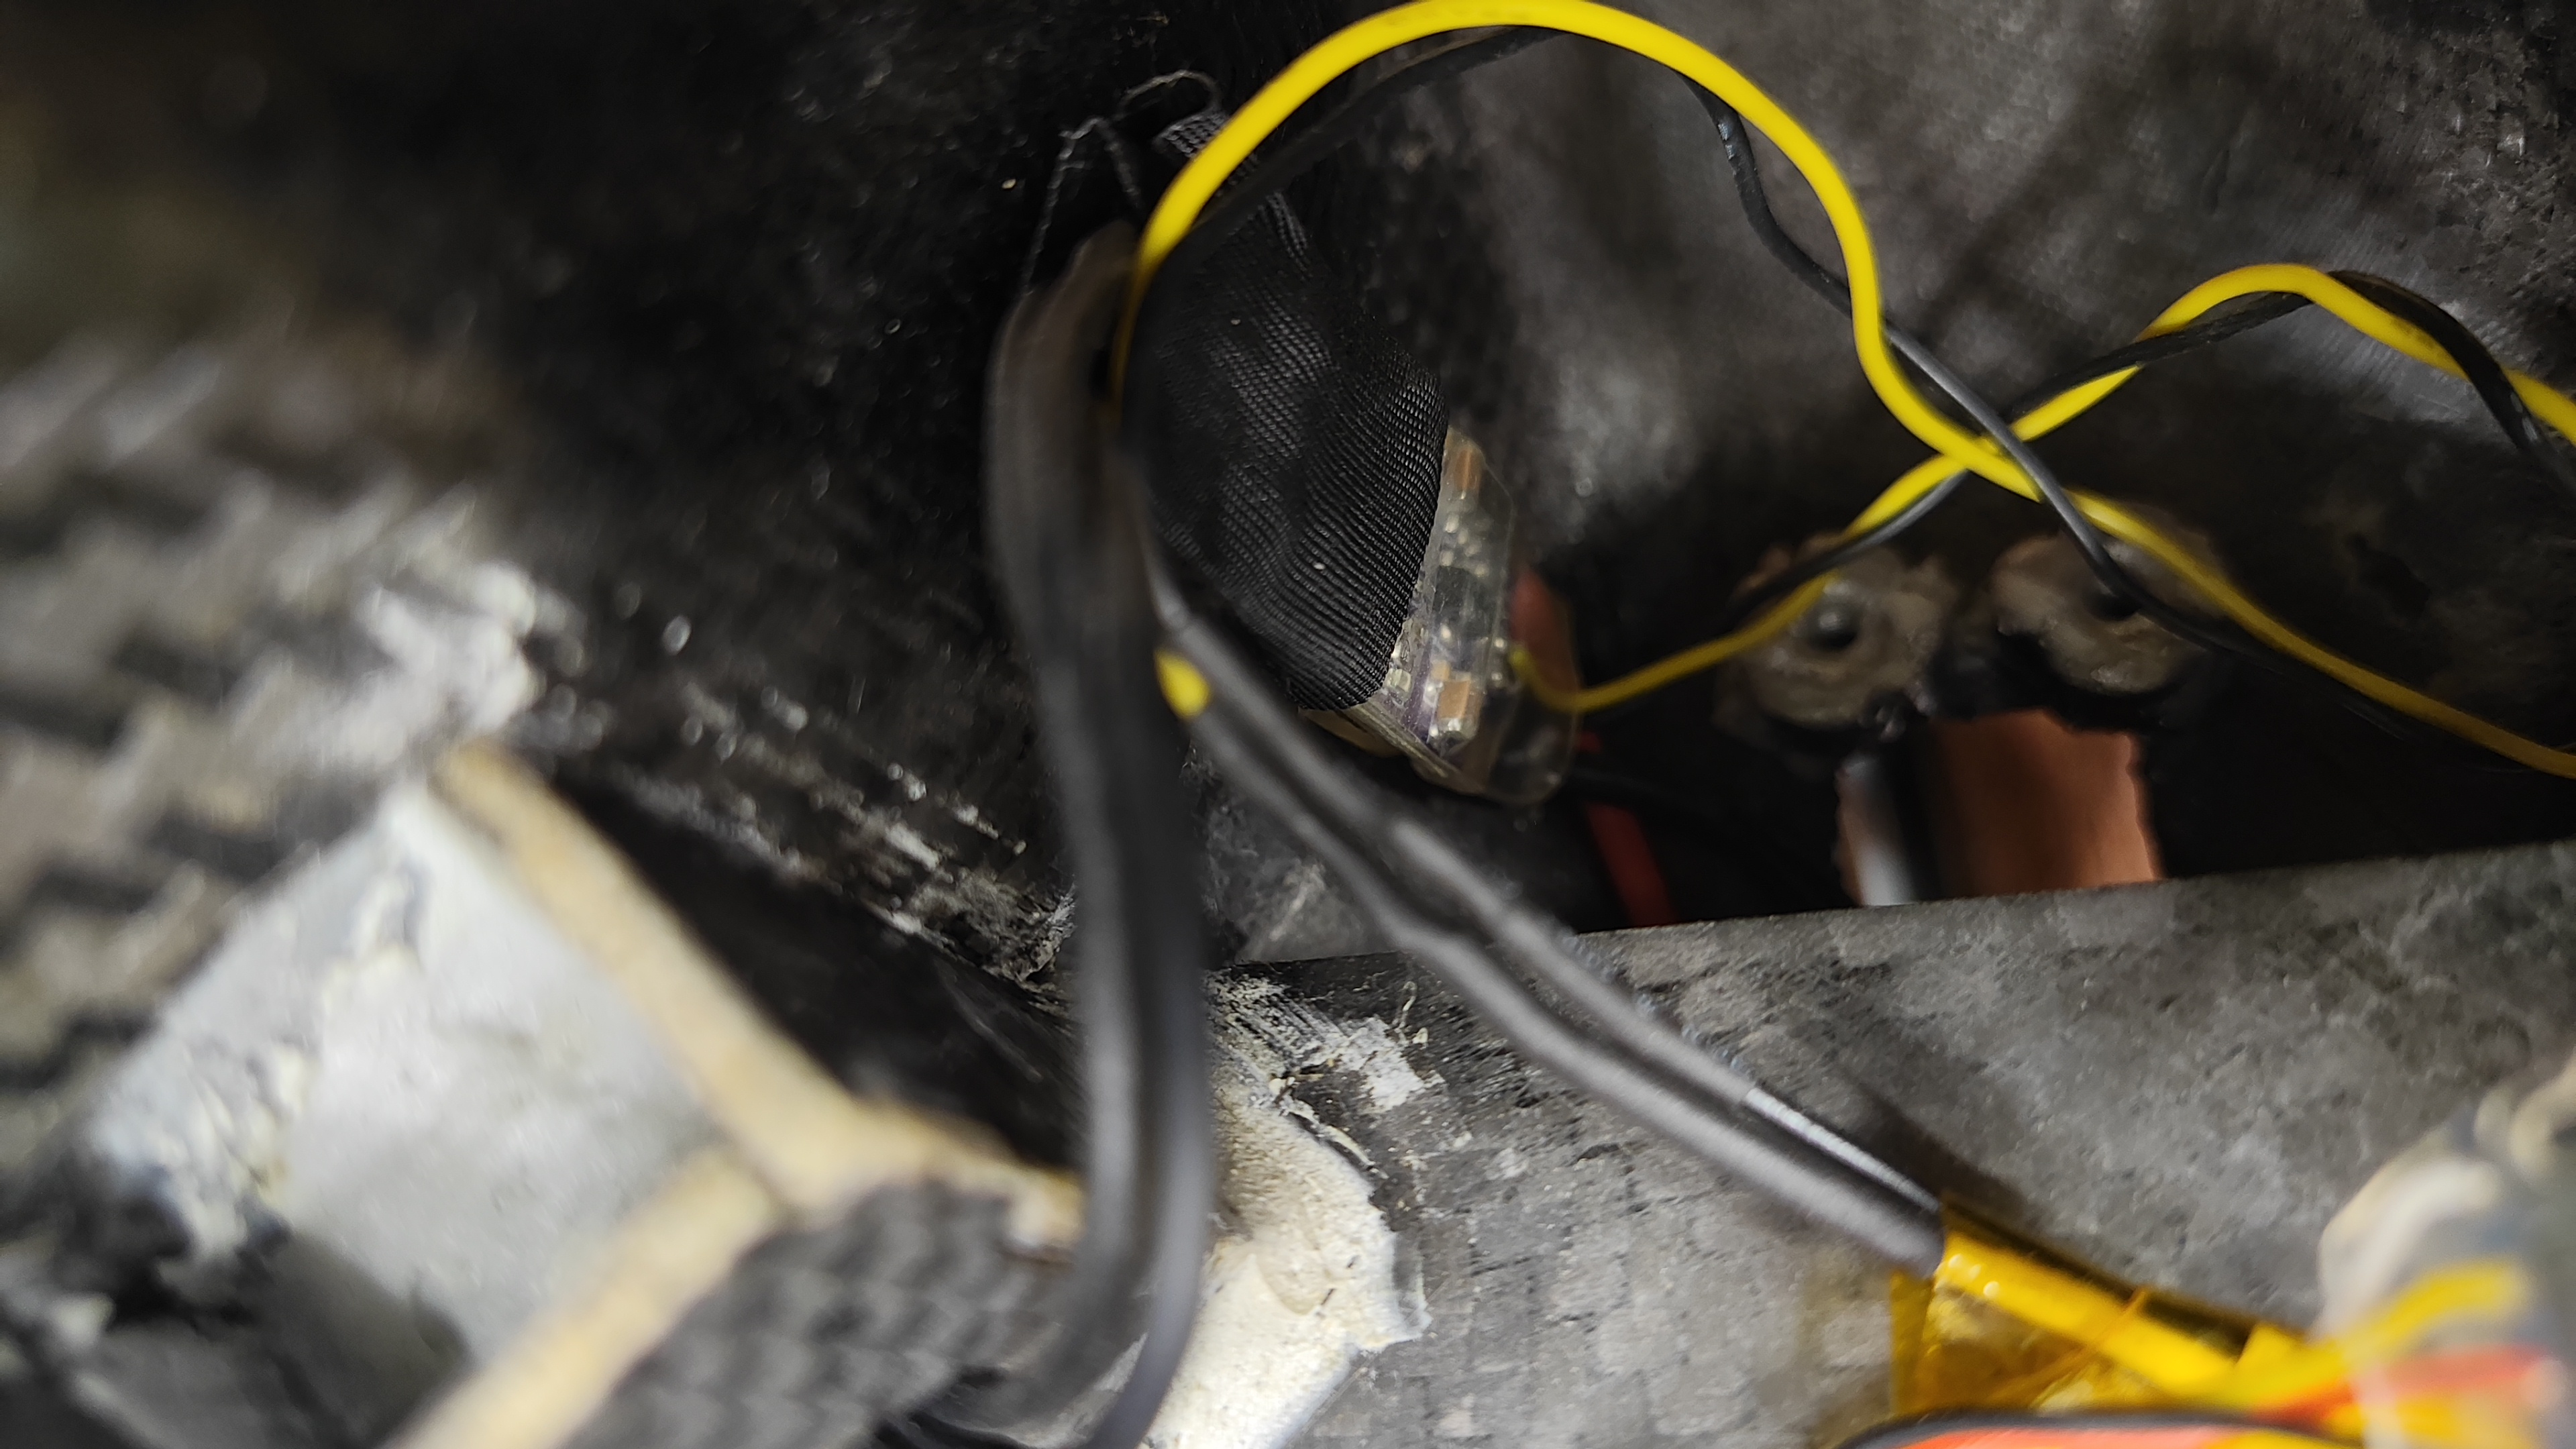
1. **信号**:四路独立电调的信号线,分别接进穿越机飞控的四路输出。
2. **共地**:四路电调的地线全部并到一起焊成一束,单点接到飞控的 GND 焊盘上。这一步看着随意,其实是整台机器能不能稳的关键——信号需要统一的参考地。
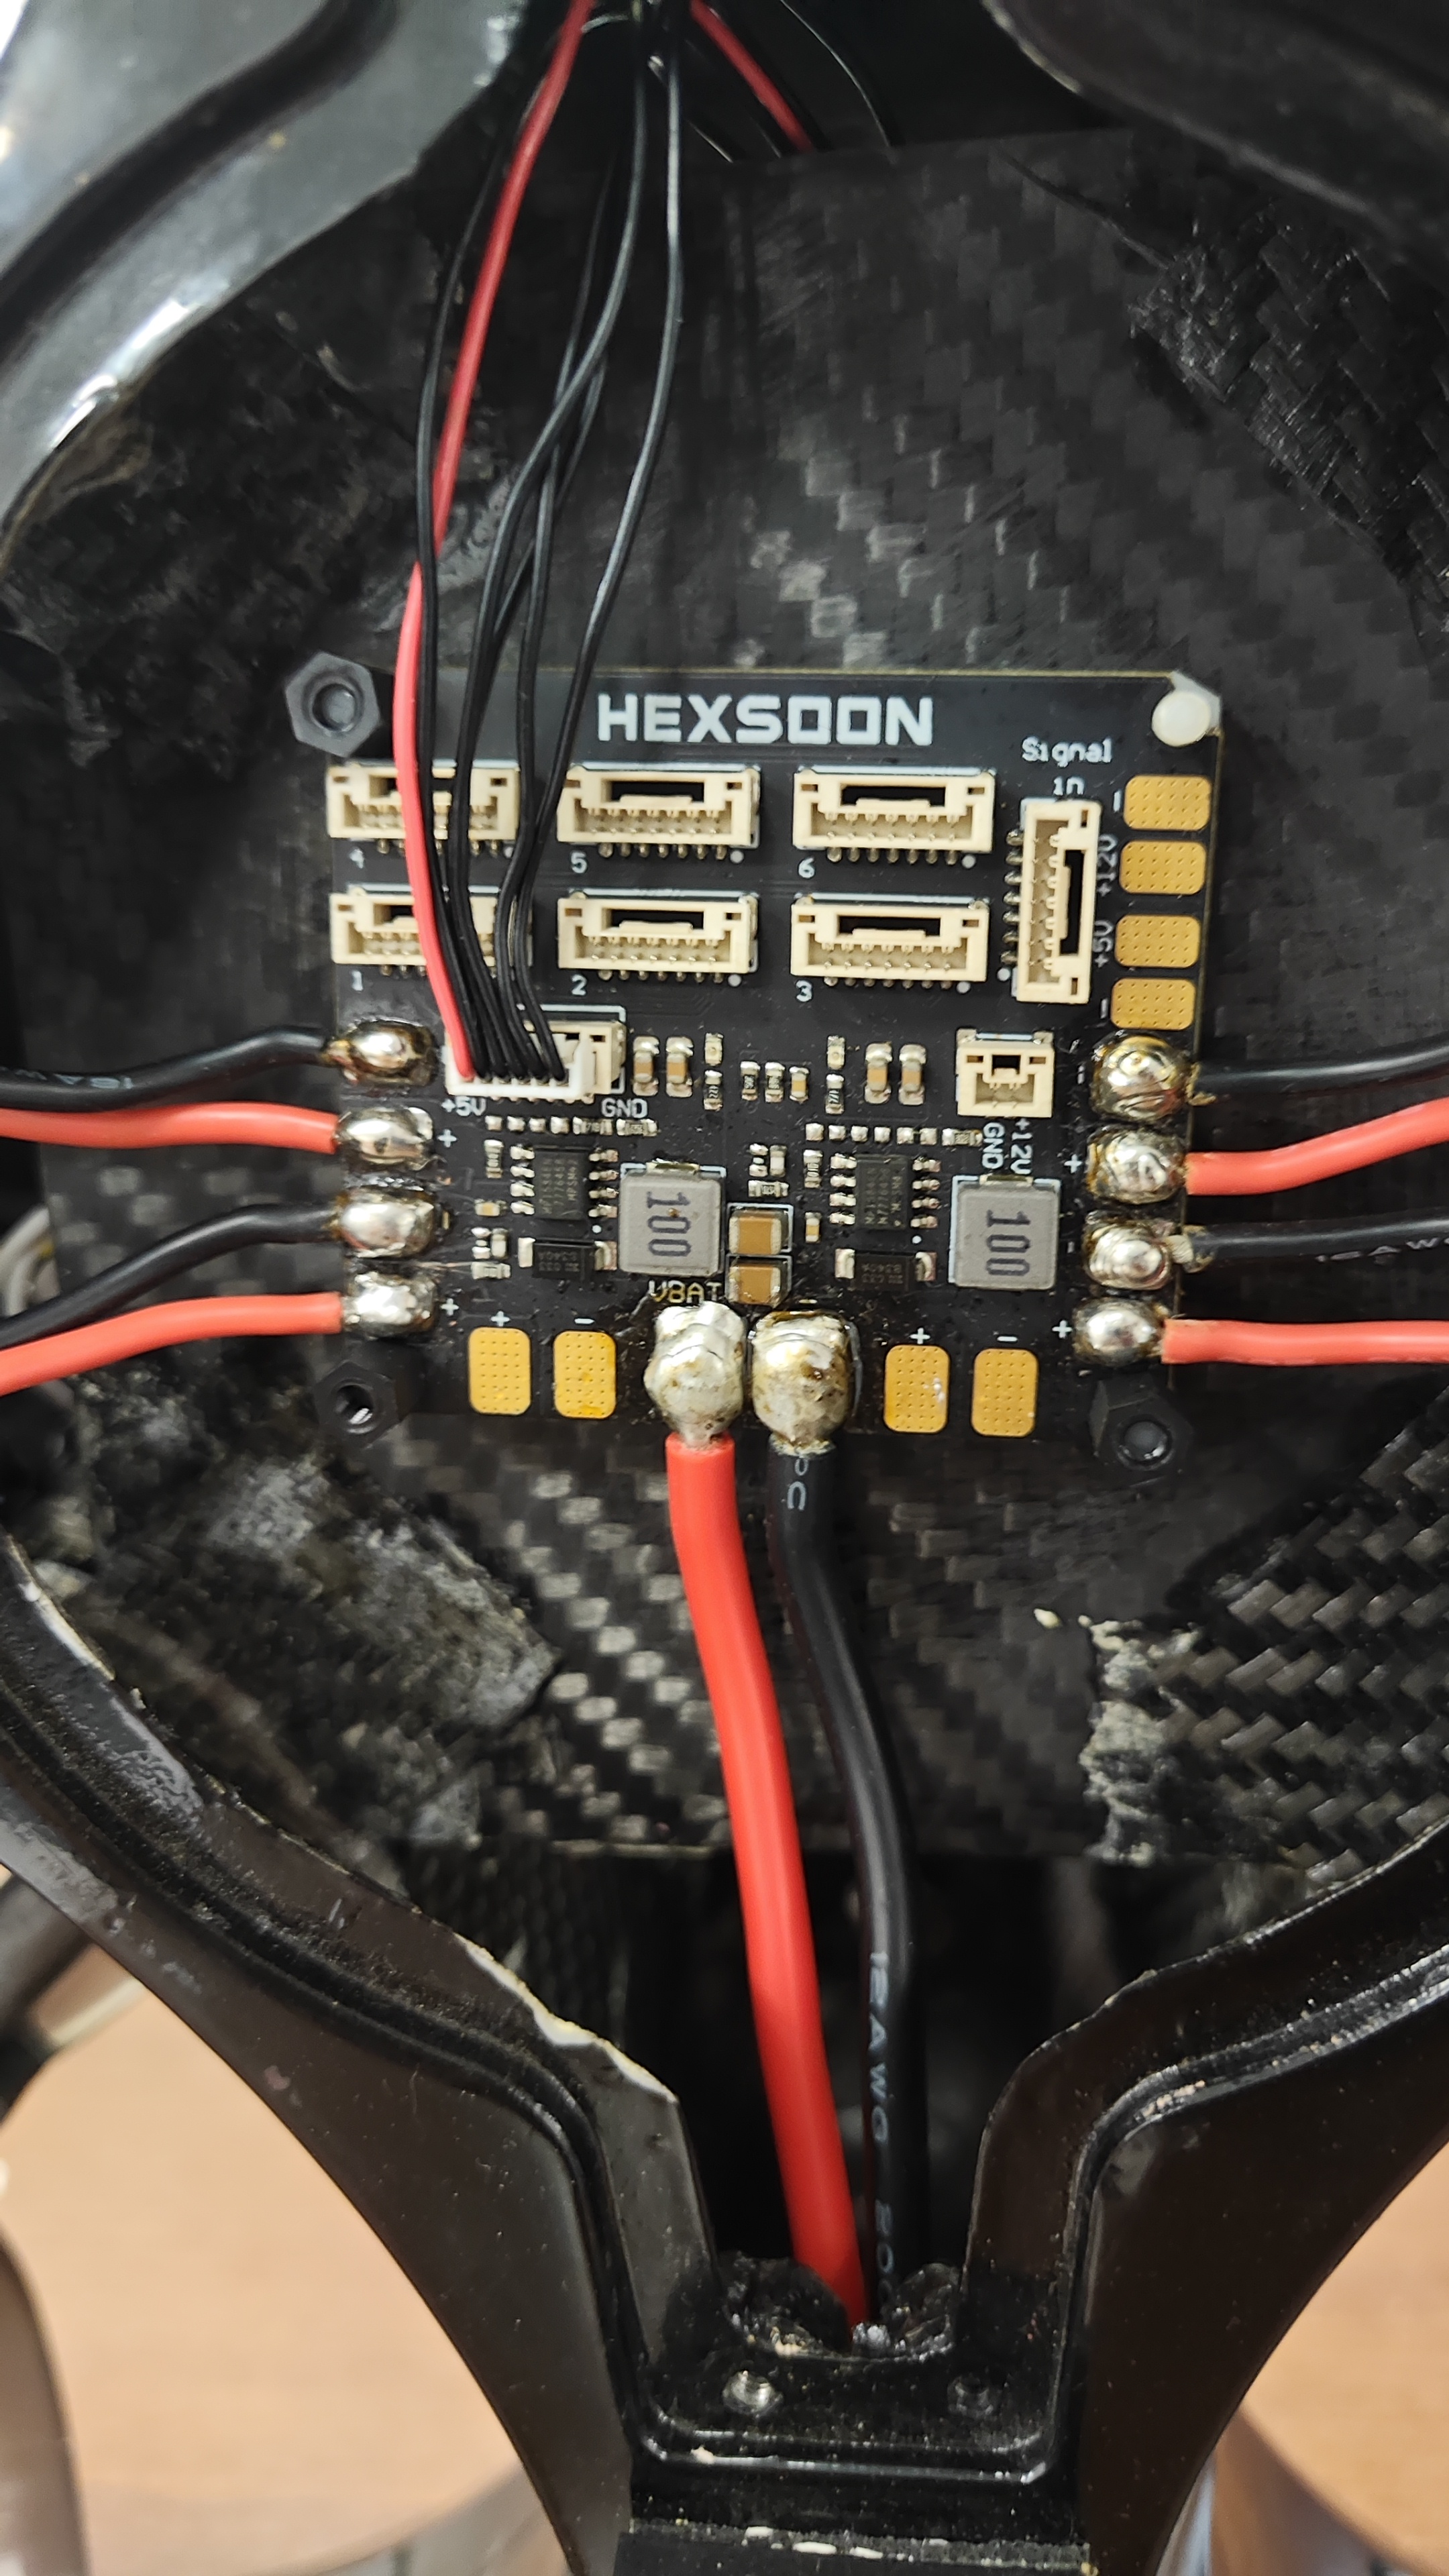
3. **供电**:飞控的电直接从分电板上原来给 PX4 供电的那个口取,不用额外挂 BEC。
4. **回传**:分电板的电流计、电压回传也一并接到新飞控上。分电板没换,硬件本来就支持这些。
5. **动力**:7 寸电机 + 独立电调,原样不动。
## 试飞
下午装完直接去试,飞行没问题:姿态、动力都正常,回传也回来了。
第一次把「PX4 那套分电板 + 独立电调」和「穿越机飞控」接在一起用,居然真的能跑。
## 几个体会
- **共地要做扎实**。四路电调的地线并接成单点,接飞控一个 GND 焊盘;参考地不统一就等着丢步、抖动。
- **双向 DShot 是这次成立的关键**。它让转速/电压这类回传能直接给飞控用,否则回传那一整块就白接了。
- **大电流回路仍然走分电板的粗线**,细地线只做信号参考,别让它扛电流——回头大油门的时候会发热、掉压。
- **电流计要按新飞控重新标定**,别沿用 PX4 的系数,否则回传的数字只能当参考。
- **换飞控 ≠ 换全套**。分电板、电调、动力都能留,跨生态(PX4 硬件 + 穿越机软件栈)混搭是可行的。
## 小结
省了一块 PX4 的钱,也省了重配一套动力的功夫。抽象是抽象了点,但它飞起来了。